Domain pxr.de kaufen?
Wir ziehen mit dem Projekt
pxr.de um.
Sind Sie am Kauf der Domain
pxr.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain pxr.de kaufen?
Wie wird die Lageerkennung in der Robotik eingesetzt und wie unterscheidet sie sich von der Lageerkennung in der Navigationssystemen?
Die Lageerkennung in der Robotik wird verwendet, um die genaue Position und Ausrichtung eines Roboters in seiner Umgebung zu bestimmen. Dies ermöglicht es dem Roboter, präzise Bewegungen auszuführen und Aufgaben zu erledigen. Im Gegensatz dazu wird die Lageerkennung in Navigationssystemen hauptsächlich verwendet, um die Position eines Fahrzeugs oder einer Person auf einer Karte zu bestimmen und den besten Weg von einem Punkt zum anderen zu berechnen. In der Robotik ist die Lageerkennung oft komplexer, da sie nicht nur die Position, sondern auch die Ausrichtung des Roboters in Bezug auf seine Umgebung berücksichtigen muss. Darüber hinaus erfordert die Lageerkennung in der Robotik oft die Verwendung von Sensoren wie Kameras, Lidar oder Ultraschall, um **
Wie funktioniert die automatische Lageerkennung bei modernen Navigationsgeräten? Wie wird die Lageerkennung in der Robotik eingesetzt, um autonome Bewegungen zu steuern?
Die automatische Lageerkennung bei modernen Navigationsgeräten basiert in der Regel auf GPS, Gyroskop und Beschleunigungssensoren, die die Position und Ausrichtung des Geräts bestimmen. In der Robotik wird die Lageerkennung durch Sensoren wie Lidar, Kameras und Ultraschallsensoren ermöglicht, um autonome Bewegungen zu steuern. Diese Informationen werden dann von Algorithmen verarbeitet, um die Bewegungen des Roboters zu planen und zu steuern. **

Ähnliche Suchbegriffe für Lageerkennung
Top-Angebote
Produkte zum Begriff Lageerkennung:
-
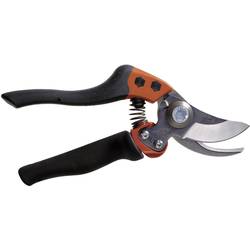
Bahco PXR-M2 PXR-M2 Gartenschere BypassDie Rebschere ist ist ideal für die meisten Schneidarbeiten in bis zu 10 Jahre alten Weinstöcken. Der Rollgriff der Schere dreht sich mit und erleichtert so die Arbeit. Die Schere ist empfohlen für alle Anwender, die noch nicht unter Beschwerden leiden und zukünftige Beschwerden vermeiden möchten.77,99 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter
-
Speth, Hermann: Kaufmännische Steuerung und Kontrolle für das kaufmännische Berufskolleg I - Ausgabe Baden-WürttembergKaufmännische Steuerung und Kontrolle für das kaufmännische Berufskolleg I - Ausgabe Baden-Württemberg , Lehrplanbezug: Baden-Württemberg, Konzeption: Das Schulbuch ist Teil der Buch- und Arbeitsheft-Reihe für das Berufskolleg I in Baden-Württemberg. Der Reihe liegen die aktuellen Fachlehrpläne zugrunde. Sie richtet sich konsequent an den in den Bildungsplänen vorgegebenen Kompetenzbereichen und Kompetenzformulierungen aus. Die fakultativen Inhalte, die teilweise am Ende der Kompetenzbereiche angeführt werden, werden ebenfalls vollständig und umfassend abgedeckt. Am Ende eines jeden Kapitels findet sich ein umfangreiches Kompetenztraining. Das Kompetenztraining dient in erster Linie dem selbstgesteuerten Lernen und einer aktiven Beteiligung der Lernenden. Um die Bearbeitung der Übungsaufgaben zu erleichtern und die Präsentation von Arbeitsergebnissen methodisch variieren zu können, stehen für die Schülerinnen, Schüler und Lehrkräfte für geeignete Aufgaben digitale Vorlagen bereit. Zu vielen Themenbereichen werden zusammenfassende Übersichten (Wingmaps) eingebunden. Diese unterstützen den Erarbeitungsprozess durch einen hohen Grad an Veranschaulichung. Sie sind verlinkt zu Erklärvideos, in denen die jeweiligen Strukturzusammenhänge didaktisch verständlich erläutert werden. Die zusammenfassenden Übersichten und Erklärvideos vergrößern den didaktisch-methodischen Handlungsspielraum und ermöglichen in ihrem Zusammenspiel die Verknüpfung fachlicher und digitaler Kompetenzen. In dem kompetenzorientierten Arbeitsheft für das Fach Steuerung und Kontrolle (Merkur-Nr. 1579) werden alle Kompetenzbereiche in Form von situativen Aufgabenstellungen konkretisiert. Die einzelnen Abschnitte des Arbeitsheftes sind passgenau mit dem Schulbuch abgestimmt. Inhalt: KB 1: Grundlagen der Buchführung, KB 2: Dokumentation der Wertschöpfungsprozesse, KB 1: Fakultative Inhalte, KB 2: Fakultative Inhalte. , Batteriemanagementsysteme (BMS) > Batterien, BMS & Brennstoffzellen , Auflage: 8. Auflage, Erscheinungsjahr: 20240404, Produktform: Kartoniert, Autoren: Speth, Hermann~Waltermann, Aloys~Kaier, Alfons~Faaß, Lukas, Auflage: 24008, Auflage/Ausgabe: 8. Auflage, Seitenzahl/Blattzahl: 208, Keyword: Baden-Würtemberg; Berufkolleg; Rechnungswesen; Schulbuch, Fachschema: Betriebswirtschaft / Berufsbezogenes Schulbuch~Controlling / Berufsbezogenes Schulbuch, Fachkategorie: Unterricht und Didaktik: Berufsausbildung, Warengruppe: HC/Berufsschulbücher, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 238, Breite: 168, Höhe: 11, Gewicht: 412, Produktform: Kartoniert, Genre: Schule und Lernen,24,60 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
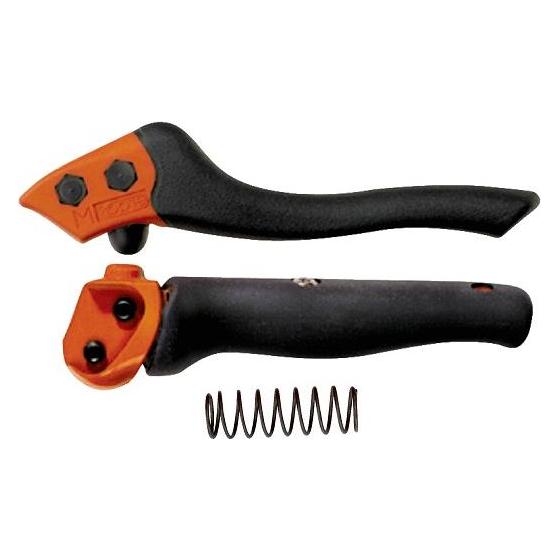
Irimo, Gartenschere, Ersatzgriffe für ERGO™ Bypass-Rebscheren PXR-M1/PXR-M2/PXR-M3Komfortable Griffe, die im Zuge des ERGO™-Prozesses entwickelt wurden. Ersatzgriffe für ERGO™ Baum- und Rebscheren PX und PXR. Puffer und mittelstarke Feder im Lieferumfang enthalten.132,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Wie können Kameras und Sensoren zur Lageerkennung in autonomen Fahrzeugen eingesetzt werden? Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Kameras und Sensoren in autonomen Fahrzeugen können verwendet werden, um die Umgebung zu erfassen, Hindernisse zu erkennen und die Position des Fahrzeugs zu bestimmen. Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von GPS, Lidar, Radar, Ultraschall und inertialen Messsystemen. Jede Methode hat ihre eigenen Vor- und Nachteile und kann je nach Anwendungszweck eingesetzt werden. **
-
Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von Sensoren wie Kameras, Lidar und Ultraschall. Zusätzlich können auch Algorithmen wie SLAM (Simultaneous Localization and Mapping) eingesetzt werden, um die Position des Roboters zu bestimmen. Weitere Techniken sind die Nutzung von GPS, Odometrie und Inertialsensoren zur Lokalisierung des Roboters in seiner Umgebung. **
-
Wie können autonome Fahrzeuge die Lageerkennung nutzen, um sich sicher im Verkehr zu bewegen? Welche Technologien werden in der Lageerkennung eingesetzt, um Fehler und Unfälle zu vermeiden?
Autonome Fahrzeuge nutzen Sensoren wie Kameras, Radar und Lidar, um ihre Umgebung zu erfassen und Hindernisse zu erkennen. Diese Technologien ermöglichen es den Fahrzeugen, Abstände zu anderen Fahrzeugen zu messen, Spurwechsel sicher durchzuführen und potenzielle Kollisionen zu vermeiden. Durch die Kombination dieser Sensoren und fortschrittlicher Algorithmen können autonome Fahrzeuge präzise Entscheidungen treffen und sicher im Verkehr navigieren. **
-
Wie kann die Lageerkennung in der Robotik und autonomer Navigation verbessert werden?
Die Lageerkennung kann durch die Integration verschiedener Sensoren wie Kameras, Lidar und GPS verbessert werden. Zudem können Algorithmen zur Fusionierung von Sensorinformationen eingesetzt werden, um präzisere Positionsschätzungen zu erhalten. Machine Learning und künstliche Intelligenz können ebenfalls genutzt werden, um die Genauigkeit der Lageerkennung in Echtzeit zu verbessern. **
Wie können Fahrzeuge mithilfe der Lageerkennung ihre Position im Straßenverkehr genau bestimmen?
Fahrzeuge nutzen Sensoren wie GPS, Lidar und Kameras, um ihre genaue Position zu bestimmen. Diese Sensoren erfassen Informationen über die Umgebung und die Position anderer Fahrzeuge. Durch die Verarbeitung dieser Daten können Fahrzeuge ihre Lage im Straßenverkehr präzise bestimmen und sich sicher bewegen. **
Wie können wir die Lageerkennung in autonomen Fahrzeugen verbessern, um Unfälle zu vermeiden?
Durch den Einsatz von hochmodernen Sensoren wie Lidar, Radar und Kameras können autonome Fahrzeuge ihre Umgebung präziser wahrnehmen. Die Integration von künstlicher Intelligenz und maschinellem Lernen ermöglicht es den Fahrzeugen, Muster zu erkennen und potenzielle Gefahren frühzeitig zu identifizieren. Eine kontinuierliche Weiterentwicklung und Verbesserung der Software und Hardware ist entscheidend, um die Lageerkennung in autonomen Fahrzeugen kontinuierlich zu optimieren und die Sicherheit im Straßenverkehr zu erhöhen. **
Top-Angebote
Produkte zum Begriff Lageerkennung:
-
Bahco PXR-L2 PXR-L2 GartenschereRebschere, die im Zuge des ERGO™-Prozesses entwickelt wurde. PXR wie Modell PX, mit Rollgriff als unterem Griff, der ebenfalls mit weichem Material überzogen ist. Der Rollgriff erleichtert die Arbeit, für den häufigen Gebrauch entwickelt. Die PXR ist in drei Griffgrößen lieferbar: S (klein), M (mittel) oder L (groß). Drei Schneidkopfgrößen mit verschiedenen Schneidkapazitäten erhältlich: 1 (15 mm, 1/2"), 2 (20 mm, 3/4") und 3 (30 mm, 1 1/4"). Alle Schneidköpfe passen zu allen Griffgrößen. PXR-M2-L für Linkshänder.79,99 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter
-
Kaufmännische Steuerung und Kontrolle, Schulbücher von Daniela WalterKaufmännische Steuerung und Kontrolle - das Arbeitsheft mit Aufgaben und Lösungen für Kaufleute für Büromanagement. Du kämpfst dich durch Buchungssätze, Kontenrahmen und Abschlüsse und suchst ein Übungsheft, das nicht nur Aufgaben stellt, sondern auch die Lösungen mitliefert? Du willst dich gezielt auf Klassenarbeiten oder deine IHK-Abschlussprüfung vorbereiten - im Unterricht oder im Selbststudium? Dann ist dieses Arbeitsheft genau dafür gemacht. Das Fach Buchhaltung ist für Kaufleute für Büromanagement ein wesentlicher Baustein der Ausbildung, um die wirtschaftlichen Zusammenhänge im Unternehmen zu verstehen. Trotzdem fehlte bisher ein Arbeitsheft, das theoretische Grundlagen, intensive Übungen und vollständige Lösungen in einem Werk vereint - diese Lücke schliesst dieses Arbeitsheft. Entwickelt wurde es von der erfahrenen Berufsschullehrerin und IHK-Prüferin Daniela Walter, die es in jahrelanger Arbeit gemeinsam mit ihren eigenen Schülerinnen und Schülern gestaltet und kontinuierlich weiterentwickelt hat. Die Praxis aus vielen Jahren Unterrichtserfahrung und IHK-Prüfungskorrekturen fliesst in jedes der 10 Kapitel mit ein. Das Lernkonzept ist denkbar einfach: QR-Code scannen, Erklärvideo anschauen, im Arbeitsheft mitschreiben, Aufgaben lösen und die Lösungen anschliessend selbst kontrollieren. So bestimmst du dein Lerntempo und deine Lerntiefe selbst. Das Arbeitsheft basiert auf dem Schulkontenrahmen Industrie sowie dem Schulkontenrahmen Grosshandel (beide im Anhang enthalten) und begleitet dich durch die gesamte Ausbildung - mit klarer Kapitelstruktur, die sich einzeln bearbeiten lässt, egal ob begleitend zur Berufsschule, zur Klausurvorbereitung oder zur umfassenden Prüfungsvorbereitung. Da die IHK-Prüfungen bundesweit einheitlich sind, eignet sich dieses Arbeitsheft für Auszubildende aus jedem Bundesland. - 280 Seiten mit Aufgaben und vollständigen Lösungen zur eigenständigen Kontrolle - 10 klar strukturierte Kapitel - von Inventar/Bilanz bis...34,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Bahco PXR-M2 PXR-M2 Gartenschere BypassDie Rebschere ist ist ideal für die meisten Schneidarbeiten in bis zu 10 Jahre alten Weinstöcken. Der Rollgriff der Schere dreht sich mit und erleichtert so die Arbeit. Die Schere ist empfohlen für alle Anwender, die noch nicht unter Beschwerden leiden und zukünftige Beschwerden vermeiden möchten.77,99 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter
-
Speth, Hermann: Kaufmännische Steuerung und Kontrolle für das kaufmännische Berufskolleg I - Ausgabe Baden-WürttembergKaufmännische Steuerung und Kontrolle für das kaufmännische Berufskolleg I - Ausgabe Baden-Württemberg , Lehrplanbezug: Baden-Württemberg, Konzeption: Das Schulbuch ist Teil der Buch- und Arbeitsheft-Reihe für das Berufskolleg I in Baden-Württemberg. Der Reihe liegen die aktuellen Fachlehrpläne zugrunde. Sie richtet sich konsequent an den in den Bildungsplänen vorgegebenen Kompetenzbereichen und Kompetenzformulierungen aus. Die fakultativen Inhalte, die teilweise am Ende der Kompetenzbereiche angeführt werden, werden ebenfalls vollständig und umfassend abgedeckt. Am Ende eines jeden Kapitels findet sich ein umfangreiches Kompetenztraining. Das Kompetenztraining dient in erster Linie dem selbstgesteuerten Lernen und einer aktiven Beteiligung der Lernenden. Um die Bearbeitung der Übungsaufgaben zu erleichtern und die Präsentation von Arbeitsergebnissen methodisch variieren zu können, stehen für die Schülerinnen, Schüler und Lehrkräfte für geeignete Aufgaben digitale Vorlagen bereit. Zu vielen Themenbereichen werden zusammenfassende Übersichten (Wingmaps) eingebunden. Diese unterstützen den Erarbeitungsprozess durch einen hohen Grad an Veranschaulichung. Sie sind verlinkt zu Erklärvideos, in denen die jeweiligen Strukturzusammenhänge didaktisch verständlich erläutert werden. Die zusammenfassenden Übersichten und Erklärvideos vergrößern den didaktisch-methodischen Handlungsspielraum und ermöglichen in ihrem Zusammenspiel die Verknüpfung fachlicher und digitaler Kompetenzen. In dem kompetenzorientierten Arbeitsheft für das Fach Steuerung und Kontrolle (Merkur-Nr. 1579) werden alle Kompetenzbereiche in Form von situativen Aufgabenstellungen konkretisiert. Die einzelnen Abschnitte des Arbeitsheftes sind passgenau mit dem Schulbuch abgestimmt. Inhalt: KB 1: Grundlagen der Buchführung, KB 2: Dokumentation der Wertschöpfungsprozesse, KB 1: Fakultative Inhalte, KB 2: Fakultative Inhalte. , Batteriemanagementsysteme (BMS) > Batterien, BMS & Brennstoffzellen , Auflage: 8. Auflage, Erscheinungsjahr: 20240404, Produktform: Kartoniert, Autoren: Speth, Hermann~Waltermann, Aloys~Kaier, Alfons~Faaß, Lukas, Auflage: 24008, Auflage/Ausgabe: 8. Auflage, Seitenzahl/Blattzahl: 208, Keyword: Baden-Würtemberg; Berufkolleg; Rechnungswesen; Schulbuch, Fachschema: Betriebswirtschaft / Berufsbezogenes Schulbuch~Controlling / Berufsbezogenes Schulbuch, Fachkategorie: Unterricht und Didaktik: Berufsausbildung, Warengruppe: HC/Berufsschulbücher, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 238, Breite: 168, Höhe: 11, Gewicht: 412, Produktform: Kartoniert, Genre: Schule und Lernen,24,60 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie wird die Lageerkennung in der Robotik eingesetzt und wie unterscheidet sie sich von der Lageerkennung in der Navigationssystemen?
Die Lageerkennung in der Robotik wird verwendet, um die genaue Position und Ausrichtung eines Roboters in seiner Umgebung zu bestimmen. Dies ermöglicht es dem Roboter, präzise Bewegungen auszuführen und Aufgaben zu erledigen. Im Gegensatz dazu wird die Lageerkennung in Navigationssystemen hauptsächlich verwendet, um die Position eines Fahrzeugs oder einer Person auf einer Karte zu bestimmen und den besten Weg von einem Punkt zum anderen zu berechnen. In der Robotik ist die Lageerkennung oft komplexer, da sie nicht nur die Position, sondern auch die Ausrichtung des Roboters in Bezug auf seine Umgebung berücksichtigen muss. Darüber hinaus erfordert die Lageerkennung in der Robotik oft die Verwendung von Sensoren wie Kameras, Lidar oder Ultraschall, um **
-
Wie funktioniert die automatische Lageerkennung bei modernen Navigationsgeräten? Wie wird die Lageerkennung in der Robotik eingesetzt, um autonome Bewegungen zu steuern?
Die automatische Lageerkennung bei modernen Navigationsgeräten basiert in der Regel auf GPS, Gyroskop und Beschleunigungssensoren, die die Position und Ausrichtung des Geräts bestimmen. In der Robotik wird die Lageerkennung durch Sensoren wie Lidar, Kameras und Ultraschallsensoren ermöglicht, um autonome Bewegungen zu steuern. Diese Informationen werden dann von Algorithmen verarbeitet, um die Bewegungen des Roboters zu planen und zu steuern. **
-
Wie können Kameras und Sensoren zur Lageerkennung in autonomen Fahrzeugen eingesetzt werden? Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Kameras und Sensoren in autonomen Fahrzeugen können verwendet werden, um die Umgebung zu erfassen, Hindernisse zu erkennen und die Position des Fahrzeugs zu bestimmen. Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von GPS, Lidar, Radar, Ultraschall und inertialen Messsystemen. Jede Methode hat ihre eigenen Vor- und Nachteile und kann je nach Anwendungszweck eingesetzt werden. **
-
Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von Sensoren wie Kameras, Lidar und Ultraschall. Zusätzlich können auch Algorithmen wie SLAM (Simultaneous Localization and Mapping) eingesetzt werden, um die Position des Roboters zu bestimmen. Weitere Techniken sind die Nutzung von GPS, Odometrie und Inertialsensoren zur Lokalisierung des Roboters in seiner Umgebung. **
Ähnliche Suchbegriffe für Lageerkennung
-
Irimo, Gartenschere, Ersatzgriffe für ERGO™ Bypass-Rebscheren PXR-M1/PXR-M2/PXR-M3Komfortable Griffe, die im Zuge des ERGO™-Prozesses entwickelt wurden. Ersatzgriffe für ERGO™ Baum- und Rebscheren PX und PXR. Puffer und mittelstarke Feder im Lieferumfang enthalten.132,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Beteiligung der Gemeinschaft an Richtlinien und Vorschriften zur Förderung von Solarsystemen an den Aktienmärkten, Taschenbuch von Benedictta Dibia,Beteiligung Der Gemeinschaft An Richtlinien Und Vorschriften Zur Förderung Von Solarsystemen An Den Aktienmärkten, Taschenbuch Von Benedictta Dibia, Verlag Unser Wissen, 978-620-3-75782-8, Seitenanzahl: 8039,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Technische Vorschriften und Richtlinien für die Einrichtung von Niederdruckgasanlagen in Gebäuden und Grundstücken, Gebundene Ausgabe von , De GruyterTechnische Vorschriften Und Richtlinien Für Die Einrichtung Von Niederdruckgasanlagen In Gebäuden Und Grundstücken, Gebundene Ausgabe Von, De Gruyter Oldenbourg, 978-3-486-76931-9, Seitenanzahl: 54119,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie können autonome Fahrzeuge die Lageerkennung nutzen, um sich sicher im Verkehr zu bewegen? Welche Technologien werden in der Lageerkennung eingesetzt, um Fehler und Unfälle zu vermeiden?
Autonome Fahrzeuge nutzen Sensoren wie Kameras, Radar und Lidar, um ihre Umgebung zu erfassen und Hindernisse zu erkennen. Diese Technologien ermöglichen es den Fahrzeugen, Abstände zu anderen Fahrzeugen zu messen, Spurwechsel sicher durchzuführen und potenzielle Kollisionen zu vermeiden. Durch die Kombination dieser Sensoren und fortschrittlicher Algorithmen können autonome Fahrzeuge präzise Entscheidungen treffen und sicher im Verkehr navigieren. **
-
Wie kann die Lageerkennung in der Robotik und autonomer Navigation verbessert werden?
Die Lageerkennung kann durch die Integration verschiedener Sensoren wie Kameras, Lidar und GPS verbessert werden. Zudem können Algorithmen zur Fusionierung von Sensorinformationen eingesetzt werden, um präzisere Positionsschätzungen zu erhalten. Machine Learning und künstliche Intelligenz können ebenfalls genutzt werden, um die Genauigkeit der Lageerkennung in Echtzeit zu verbessern. **
-
Wie können Fahrzeuge mithilfe der Lageerkennung ihre Position im Straßenverkehr genau bestimmen?
Fahrzeuge nutzen Sensoren wie GPS, Lidar und Kameras, um ihre genaue Position zu bestimmen. Diese Sensoren erfassen Informationen über die Umgebung und die Position anderer Fahrzeuge. Durch die Verarbeitung dieser Daten können Fahrzeuge ihre Lage im Straßenverkehr präzise bestimmen und sich sicher bewegen. **
-
Wie können wir die Lageerkennung in autonomen Fahrzeugen verbessern, um Unfälle zu vermeiden?
Durch den Einsatz von hochmodernen Sensoren wie Lidar, Radar und Kameras können autonome Fahrzeuge ihre Umgebung präziser wahrnehmen. Die Integration von künstlicher Intelligenz und maschinellem Lernen ermöglicht es den Fahrzeugen, Muster zu erkennen und potenzielle Gefahren frühzeitig zu identifizieren. Eine kontinuierliche Weiterentwicklung und Verbesserung der Software und Hardware ist entscheidend, um die Lageerkennung in autonomen Fahrzeugen kontinuierlich zu optimieren und die Sicherheit im Straßenverkehr zu erhöhen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.